

Robotique : un test grandeur nature au Laboratoire souterrain
Les 6 et 7 juin, l’Andra a testé un robot autonome au Laboratoire de recherche souterrain de Meuse/Haute-Marne. Une expérimentation de relevé 3D en conditions réelles, réalisée sans pilotage direct, au service de la qualité des données, de la régularité des acquisitions et de l’efficience opérationnelle, dans la perspective de Cigéo.
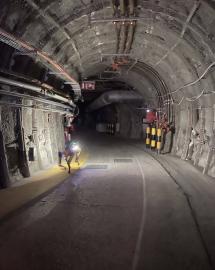
Un robot programmé pour réaliser, de manière autonome, des rondes d’inspection régulières : c’est l’une des solutions étudiées par l’Andra pour le suivi rapproché des futures installations de Cigéo.
Les 6 et 7 juin, un essai en conditions réelles a été mené au Laboratoire souterrain. Pour la première fois, le robot Cigéfix a été mis en situation d’exploitation sans pilotage direct, afin de reproduire un scénario représentatif de ronde d’inspection en temps masqué.
Équipé de capteurs, dont des caméras, le robot a été programmé pour parcourir un itinéraire défini afin de collecter des données. Il embarquait notamment un Lidar de navigation pour ses déplacements, un système de relevé 3D BLK‑ARC de Leica Geosystems et une caméra 4K.
Une première au LS : des données 3D collectées en temps masqué !
Une première ronde a pu être réalisée en grande partie, permettant de valider en conditions réelles certaines des fonctionnalités attendues du système. L’essai a également permis d’identifier un point d’amélioration logiciel ayant empêché l’engagement de la seconde ronde. Ce retour d’expérience apporte des éléments concrets pour faire évoluer le système et met en évidence la nécessité d’un développement et d’une qualification progressive des solutions robotiques, en amont de leur déploiement en exploitation, afin d’en garantir la robustesse dans un environnement souterrain contraint.
C’est ce à quoi s’attelle dès maintenant la direction scientifique et technique de l’Andra.
Trois dimensions complémentaires se dégagent d’ores et déjà de ce test : la qualité des données, la régularité des acquisitions et l’efficience opérationnelle.
Des données de qualité : plus systématiques, plus homogènes et plus standardisées, ce qui facilite la comparaison des mesures et le suivi des installations dans le temps ;
Des acquisitions plus régulières, rendues possibles par la capacité du robot à effectuer des rondes à intervalles resserrés, y compris en temps masqué, sans interférer avec les activités conduites au fond ;
Une efficience opérationnelle accrue : absence de poste dédié pendant la réalisation des rondes, et réduction des temps associés aux interventions humaines au fond (par exemple formations APEVA, ascenseurs, niches de secours, temps de descente et de remontée entre les postes).
Ces essais s’inscrivent dans la transformation digitale déjà à l’œuvre dans les installations souterraines, au service de l’exploitation, où le déploiement progressif de réseaux de communication 4G/5G ouvre la voie à l’industrialisation de ces solutions robotiques.
Qui est Cigéfix ?
Cigéfix est un robot quadrupède, de type « chien-robot », développé à partir du modèle Spot de Boston Dynamics et utilisé par l’Andra. Testé dans le laboratoire souterrain de Meuse/Haute-Marne, il sert à explorer les possibilités de la robotique autonome pour le projet Cigéo.
Équipé de caméras et de capteurs (dont des Lidars), il peut se déplacer dans les galeries, observer son environnement et collecter des données, par exemple pour inspecter des ouvrages ou réaliser des relevés en 3D.
À terme, ce type de robot pourrait permettre d’automatiser certaines tâches répétitives ou d’intervenir dans des zones difficiles d’accès.